Братва,я вот задался вопросом.Реализована ли у нас в FS9 в каких либо моделях сиситема дальней навигаци.В отечественных моделях помоему не на одном самолёте нет.Уважаемый наш Степан Грицевский (хотя может и ошибаюсь) помоему не вёл таких разработок приборов для РСДН.У меня такая вот мысль если система GPS реализована в FS,то почему бы не реализовать РСДН.Принцип действия то схож.Вопрос только наверно в приборы упирается?У кого какие мысли?
dgon-dgoin (08 Март 2012 — 15:03) писал:
Схож для кого? Для конечного пользователя? Так можно просто сделать прибор, который бы показывал текущую координату. А вот сымитировать работу сети станций — задача только для крутых си-программистов.
По сабжу — хотели взяться за РСДН, натолкнулись на малое количество материалов (тема-то до сих пор под грифом местами), потом взялись за «Омегу», но через некоторое время все заглохло.
Псевдо-РСДН то реализовать без проблем. Омегу так и сделали приборчик на «мэддоге» — но там именно псевдонавигация с уже подставленными переменными. А вот так, чтобы смоделировать работу именно станций…Хартман прав — задача нетривиальная. Можно, конечно, возродить это дело при желании..только наработки, боюсь, уже исчезли.
РСДН:Приёмник измеряет разность фаз сигналов от навигационных передатчиков и строит семейство гипербол. Подвижный объект всегда может определить своё местоположение, если не теряет способность слежения за сигналами навигационных передатчиков.
И в том и том случае производная это расстояние до станции.
Поправте конечно если я не прав.
UEMJ (11 Март 2012 — 09:08) писал:
Чем древнее — тем лучше!
freefrog (11 Март 2012 — 09:42) писал:
В том то и дело — на древние где карты искать? Это ведь не меркаторские самодельные, которые начертить просто.
Вот такую делать, это программисту заморочек больше, а пользователю и изучать особо нечего.
А вот такое бы что-нибудь…
Но тут, насколько я понимаю, понадобятся специальные карты. Типа таких:
Или даже таких
SHORAN (SHOrt RAnge Navigation)
Сначала покрывали вот эти участки:
а в 50-х применяли в Корее, на B-29 и A-26 ставились. Для обеспечения точного ночного бомбометания;
А антенны наземных станций выглядели так:
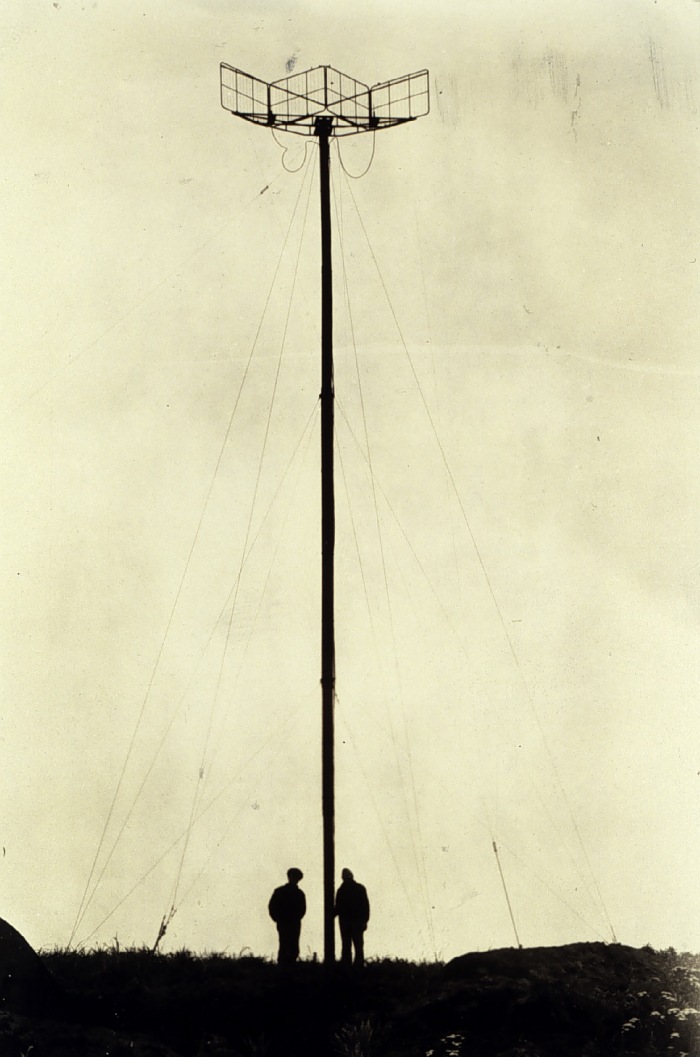
Ещё они ставились на Аляске.
Alexander Belov (11 Март 2012 — 12:18) писал:
Мореходы ещё упоминают про табличный метод. Но таблицы наверняка найти ещё сложнее.
А так, зоны покрытия LORAN и «Чайки» для Арктики, Аляски и части Тихого океана неплохо перекрывают.
Методика использования LORAN изложена в NIF’е, стр. 89-92 (AN/APN-9 radar set). К сожалению, только карта…
В принципе, можно «сжульничать» и выводить координаты места как функцию измеренных временных задержек. Это, безусловно, будет куда более «играбельно», но насколько это будет «не копийно»?
Сообщение отредактировал Alexander Belov: 11 Март 2012 — 15:16
Суть процесса — найти точку пересечения двух гипербол (от двух выбранных пар станций — две времЕнных задержки). Выбрали одну пару станций — померяли задержку. Выбрали вторую — померяли. Залезли в сканированную карту — нашли обе линии и точку их пересечения — определили координаты.
Если есть какие-никакие сканы карт и координаты станций той зоны, то макет прибора можно и попробовать сделать.
Сообщение отредактировал Alexander Belov: 11 Март 2012 — 17:46
Гиперболой назвали потому, что это кривая, на которой можно изобразить точку с постоянной разницой в расстоянии от двух исходных точек (станций).
P.S. По реальным уравнениям все равно не получится смоделировать из-за ограничений симулятора, а вот принцип таблиц бы понять нужно.
Посмотрел таблицы. Принцип понятен вроде.
По координатам своего счислимого места (DR) и номеру (временной задержке) линии Лорана (столбцы) входим в таблицу.
Либо по долготе, либо по широте. В таблице это зависит от крутизны гиперболы в этом месте. Где она ближе к направлению север-юг, там по широте. Если направление гиперболы ближе к направлению восток-запад, то по долготе.
Но таблицы получаются нереально большими. Поэтому, думается, скачивание реальных отпадает и надо чем-то генерить эти таблицы перед полётом, на заданный участок и на заданные тройку станций.
Я правильно понимаю, что станции тройками (иногда больше) работали? Master и две и более Slave?
Да, правильно, и если я правильно понял, отличие системы Loran-A от Loran-C и в этом заключалось. Станции разносились на большее расстояние, что повышало точность определения местоположения обьекта, станция Master задавала частоту и синхронизацию импульсов, сигнал принимался Slave станциями, через определенный промежуток времени они посылали такие же сигналы как и Master, вторая, третья, но через интервал, по порядку, чтобы сигналы не перекрывались.
А которая круче была? А или С?
Вот для С
И интервалы (временные у гипербол в столбцах) у неё вроде другие.
Я так понимаю, частота ниже у C и точность значит ниже? А дальность действия больше?
А насчёт таблиц… Саша наверное против будет. Но я считаю что всё должен он делать.
Он сам рвётся с самого начала дать пользователю координаты в цифровом виде. Сейчас подумал и согласился с ним.
Действительно, нафига печатать огромные таблицы, если искать по ним и так несложно.
Прибор видится таким:
Пользователь задаёт координаты счислимого места.
Пользователь настраивается на станцию, измеряет интервал.
Задаёт его (каким-то образом) в приборе.
Прибор выдаёт кусочек таблицы
Как нибудь так:
Там дельта присутствует, с ней ещё не разбирался.
Так мы определяем по первой и какой-то её гиперболе (интервалу)
Затем так же по второй станции.
Это всё в порядке обсуждения. Саш, можно так генерить таблицу? Примерно как регистратор метеоэлементов ты делал для WB-29?
И кстати прибор автономный получается.
А пользователь сам выбирает из таблицы долготу, затем широту (или наоборот, от места зависит) и интерполирует.
ВАще почти реал был бы! :new_russian:
Вроде С предпочтительней, и точность и дальность больше, соответственно покрытие, по А вроде только с двумя можно работать станциями.